


สาเหตุของข้อผิดพลาดความกลมในแมชชีนนิ่งเซ็นเตอร์คืออะไร? จะปรับตัวอย่างไร?
เพื่อตอบสนองต่อการเกิดขึ้นบ่อยครั้งของชิ้นส่วนที่เกินพิกัดความเผื่อเนื่องจากข้อผิดพลาดของความกลมในกระบวนการแมชชีนนิ่งเซ็นเตอร์ของแมชชีนนิ่งเซ็นเตอร์ เพื่อหลีกเลี่ยงปัญหาดังกล่าว จึงวิเคราะห์สาเหตุของข้อผิดพลาดของความกลม และวิธีการระงับปัญหาดังกล่าวในการประมวลผลเครื่องมือกลจริงเพื่อให้มั่นใจ มีการหารือเกี่ยวกับข้อกำหนดด้านความแม่นยำของการประมวลผลชิ้นส่วน
ข้อผิดพลาดความกลมหมายถึงการเปลี่ยนแปลงของวงกลมจริงของวัตถุที่วัดภายในส่วนตัดขวางเดียวกันของวัตถุที่กำลังหมุน เมื่อเปรียบเทียบกับวงกลมในอุดมคติ ในระหว่างการใช้เครื่องมือเครื่อง CNC ในระยะยาว บอลสกรู รางนำ และแบริ่งอาจมีการสึกหรอในระดับหนึ่ง ในเวลาเดียวกัน ปัจจัยต่างๆ เช่น การบำรุงรักษาไม่เพียงพอ การขาดการหล่อลื่น และการตัดเครื่องมือขนาดใหญ่ อาจทำให้การสึกหรอของส่วนประกอบทางกลรุนแรงขึ้น ส่งผลให้ความแม่นยำทางเรขาคณิตของอุปกรณ์ CNC เสื่อมสภาพเร็วขึ้น สิ่งเหล่านี้ล้วนเป็นปัจจัยที่ทำให้เกิดข้อผิดพลาดเกี่ยวกับความกลม การตอบสนองแบบไดนามิกที่ไม่เสถียรและการเพิ่มประสิทธิภาพเซอร์โวที่ไม่สมบูรณ์ของระบบ CNC อาจส่งผลต่อข้อผิดพลาดความกลมของเครื่องมือกล CNC ได้เช่นกัน
โดยทั่วไปในการใช้งานเครื่องมือกลในทางปฏิบัติ การตรวจจับข้อผิดพลาดความกลมของอุปกรณ์การตัดเฉือนสามารถทำได้โดยใช้เครื่องทดสอบลูกบอลและก้านหรือฟังก์ชันการทดสอบความกลมในตัวของอุปกรณ์ ฟังก์ชันการทดสอบความกลมของระบบ CNC ของ Siemens 840Dsl สามารถจำลองการตัดเฉือนผ่านโปรแกรม CNC ได้โดยไม่จำเป็นต้องทดลองตัดชิ้นส่วน ด้วยพลังการประมวลผลอันทรงพลังและฟังก์ชันป้อนกลับตำแหน่งของระบบ CNC จึงสามารถวัดข้อผิดพลาดความกลมที่เกิดขึ้นจริงและตามทฤษฎีของเครื่องมือกลได้ ด้วยการวิเคราะห์กราฟิกต่างๆ ที่ได้รับจากการทดสอบความกลม จึงสามารถระบุสาเหตุของข้อผิดพลาดต่างๆ และวิธีการปรับเปลี่ยนสำหรับข้อผิดพลาดดังกล่าวได้ สาเหตุหลักของข้อผิดพลาดความกลมโดยทั่วไป ได้แก่ การหลบกลับขนาดใหญ่ของแกนการแก้ไข การกระโดดย้อนกลับ เซอร์โวไม่ตรงกัน แกนการแก้ไขสองแกนที่ไม่ตั้งฉาก และการสั่นของเครื่องมือกล เมื่อใช้ระบบ CNC ของ Siemens 840Dsl เป็นตัวอย่าง จะอธิบายดังต่อไปนี้
หนึ่ง
ข้อผิดพลาดในการกวาดล้างย้อนกลับ
ข้อผิดพลาดระยะห่างย้อนกลับของเครื่องมือกลหมายถึงระยะห่างย้อนกลับของเพลาเครื่องมือกล ซึ่งโดยทั่วไปจะสะท้อนให้เห็นในมุมเกลียวของสกรูในระบบ CNC แบบวงปิดกึ่งปิด แม้ว่ามอเตอร์ขับเคลื่อนจะขับสกรูให้ถอยกลับภายในมุมหนึ่ง โต๊ะทำงานยังคงต้องรอให้มีการขจัดระยะห่างระหว่างสกรูและน็อตออกก่อนจึงจะสามารถเคลื่อนที่ถอยหลังได้ ระยะห่างนี้เป็นระยะห่างย้อนกลับของเพลาเครื่องมือกล ซึ่งโดยทั่วไปจะสะท้อนให้เห็นในมุมเกลียวของสกรู ความแตกต่างระหว่างค่าคำสั่งและจำนวนการเคลื่อนไหวจริงเมื่อแกนเคลื่อนที่ย้อนกลับคือค่าความผิดพลาดระยะห่างย้อนกลับของ แกน.
(1) อิทธิพลของการกวาดล้างย้อนกลับต่อข้อผิดพลาดของความกลมอาจส่งผลต่อความแม่นยำของตำแหน่งและความแม่นยำของตำแหน่งซ้ำของเครื่องมือกล ลดความแม่นยำในการตัดเฉือนของเครื่องมือกล CNC และทำให้เกิดข้อผิดพลาดของความกลมในระหว่างกระบวนการกัดของศูนย์เครื่องจักรกล เมื่อแกน Y เคลื่อนที่ย้อนกลับ เนื่องจากมีระยะหลบย้อนกลับ จะทำให้แกน Y ล่าช้าไปด้านหลังแกน X สำหรับการเคลื่อนที่แบบอินเทอร์โพเลต ส่งผลให้เกิดกระบวนการกัด ดังแสดงในรูปที่ 1
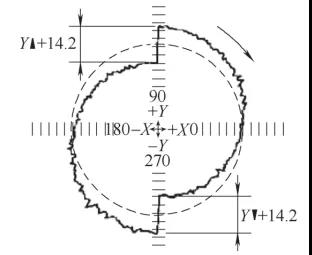 รูปที่ 1 ข้อผิดพลาดความกลมที่เกิดจากการกวาดล้างแบบย้อนกลับ
(2) การวัดและการปรับระยะห่างย้อนกลับมีปัจจัยหลายประการที่ส่งผลต่อข้อผิดพลาดของระยะห่างย้อนกลับของเพลาเครื่องมือกล การเชื่อมต่อทางกลทั้งหมดระหว่างมอเตอร์ขับเคลื่อนและชิ้นส่วนที่เคลื่อนไหวจะมีช่องว่าง และสาเหตุของระยะห่างย้อนกลับของเพลาเครื่องมือกลคือข้อต่อของมอเตอร์กับสกรูหลวมหรือไม่ ข้อผิดพลาดในการผลิตของบอลสกรู ไม่ว่า การขันสกรูเบื้องต้นแน่นเกินไปหรือหลวมเกินไป และการเชื่อมต่อระหว่างน็อตสกรูกับส่วนที่เคลื่อนไหวแน่นหรือไม่ สำหรับระยะห่างที่ไม่สามารถกำจัดได้ในชิ้นส่วนกลไก จำเป็นต้องชดเชยระยะห่างย้อนกลับในระบบ CNC
ดังแสดงในรูปที่ 2 การวัดระยะห่างแบบย้อนกลับจะดำเนินการโดยการกำหนดตำแหน่งด้วยตัวยึดเกจแม่เหล็ก กดหัวไดอัลเกจลงบนตำแหน่งคงที่บนโต๊ะทำงานที่จะวัดเพลา โดยปรับสเกลเกจไดอัลเกจให้เป็นศูนย์ แล้วเคลื่อนที่ต่อไป ป้อนเพลาไปในทิศทางเดียวกันเป็นระยะทางหนึ่ง โดยเลื่อนเพลาไปในทิศทางตรงกันข้ามกับตำแหน่งเริ่มต้น โดยอ่านค่าความแตกต่าง A ของไดอัลเกจ ค่าเฉลี่ยที่ได้รับหลังจากการวัด 7 ครั้งคือความคลาดเคลื่อนระยะห่างย้อนกลับของเพลา นั่นคือ A=(A1+A2+A3+A4+ อ5+เอ6+A7)/7 การเขียนค่าที่วัดและคำนวณได้ A ลงในพารามิเตอร์แกนที่สอดคล้องกัน MD32450 สามารถกำจัดระยะห่างย้อนกลับของแกนนี้ได้ ด้วยการชดเชยระยะห่างย้อนกลับของเพลา จึงสามารถปรับปรุงความแม่นยำของเพลาป้อนได้อย่างมีประสิทธิภาพ เพื่อให้มั่นใจในความแม่นยำของการเคลื่อนที่แบบประมาณค่า และปรับปรุงข้อผิดพลาดของความกลมได้อย่างมีประสิทธิภาพ
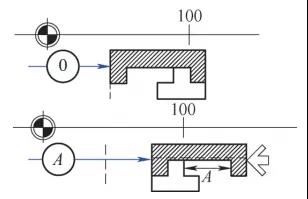 รูปที่ 2 การวัดระยะห่างย้อนกลับ
สอง
การสั่นสะเทือนของเพลาป้อนเครื่องมือกล
การสั่นสะเทือนที่เกิดขึ้นระหว่างการตัดเฉือน CNC ไม่เพียงส่งผลต่อความแม่นยำแบบไดนามิกของเครื่องมือกลเท่านั้น แต่ยังลดความแม่นยำของรูปร่างของชิ้นส่วนที่กลึง เพิ่มค่าความหยาบของพื้นผิว และยังส่งผลต่ออายุการใช้งานของเครื่องมือและเครื่องมือกลเมื่อมีการสั่นสะเทือน รุนแรง. (1) สาเหตุของการสั่นสะเทือนและผลกระทบต่อข้อผิดพลาดของความกลมในระบบป้อนเครื่องมือกล CNC สาเหตุหลักมาจากสามสาเหตุ: ประการแรก การหล่อลื่นที่ไม่ดีระหว่างชิ้นส่วนที่เคลื่อนไหว ความต้านทานแรงเสียดทานที่เพิ่มขึ้นในชิ้นส่วนที่เคลื่อนไหว ซึ่งสามารถทำให้เกิดการคลานและการสั่นสะเทือนของ เพลาป้อน; ประการที่สอง ความแข็งโดยรวมของห่วงโซ่การส่งกำลังทางกลระหว่างอุปกรณ์ขับเคลื่อนระบบฟีดและชิ้นส่วนที่เคลื่อนไหวไม่ดี ปัญหาที่สามคือในระบบ CNC แบบวงปิด การสั่นของระบบมีสาเหตุมาจากการตั้งค่าเกนที่มากเกินไปสำหรับตำแหน่ง ความเร็ว และลูปปัจจุบัน รวมถึงการตั้งค่าพารามิเตอร์ที่ไม่สมเหตุสมผลสำหรับการเร่งความเร็ว ในกระบวนการใช้งานเครื่องมือกล CNC สาเหตุของการสั่นสะเทือนมักจะครอบคลุมและควรได้รับการตรวจสอบทีละรายการ ดังแสดงในรูปที่ 3 เมื่อเพลาป้อนของเครื่องมือกลสั่น เครื่องมือและชิ้นงานจะเกิดการกระโดดเป็นระยะ และพื้นผิวของชิ้นงานจะสุ่มสร้างแถบที่มีความถี่เท่ากันของการสั่นของเบด ความแม่นยำของรูปร่างและความหยาบผิวของชิ้นงานจะได้รับผลกระทบ
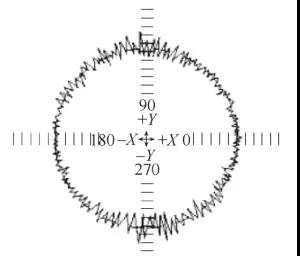 รูปที่ 3 ข้อผิดพลาดความกลมที่เกิดจากการสั่นสะเทือนตามแนวแกน
(2) วิธีการระงับการสั่นสะเทือนของเพลาป้อนในเครื่องมือกล CNC มักจะทำให้เกิดการสั่นสะเทือนของเพลาเครื่องจักรเนื่องจากระบบไฟฟ้าเครื่องกลไม่ตรงกัน วัตถุประสงค์ของการเพิ่มประสิทธิภาพการขับขี่คือเพื่อให้ได้ระบบเครื่องกลไฟฟ้าที่เหมาะสมที่สุด ดังนั้นจึงได้รับสมรรถนะไดนามิกที่เหมาะสมและเสถียรที่สุด ดังแสดงในรูปที่ 4 เซอร์โวไดรฟ์ของแกนเครื่องมือกลประกอบด้วยลูปป้อนกลับสามลูป ได้แก่ ลูปตำแหน่ง ลูปความเร็ว และลูปปัจจุบัน เมื่อเพลาฟีดสั่นสะเทือน ขั้นตอนแรกคือการตรวจสอบว่าระบบกลไกมีการหล่อลื่นที่ดีหรือไม่ และโซ่ส่งกำลังมีความแข็งเพียงพอหรือไม่ ประการที่สอง ควรดำเนินการเพิ่มประสิทธิภาพเซอร์โวมอเตอร์เพิ่มเติมตามสถานการณ์การบำรุงรักษาทางกล การปรับให้เหมาะสมด้วยตนเองสามารถทำได้โดยการปรับพารามิเตอร์อัตราขยายของลูปตำแหน่ง MD32200 และพารามิเตอร์อัตราขยายของลูปความเร็ว 1407 จนกระทั่งเพลาเซอร์โวไม่สั่นและการเคลื่อนไหวมีเสถียรภาพ
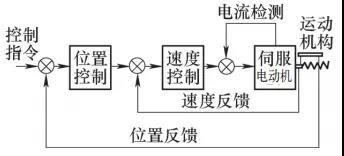 รูปที่ 4 แผนภาพบล็อกระบบเซอร์โว
สาม
เซอร์โวแกนการแก้ไขได้รับค่าไม่ตรงกัน
ระยะห่างระหว่างแต่ละแกนของศูนย์เครื่องจักรกลควรจะเท่ากันทุกประการในระหว่างรอบการวิ่งเป็นวงกลม หากกระบวนการกัดเปลี่ยนวงกลมให้เป็นวงรี ดังแสดงในรูปที่ 5 แสดงว่าแกนหลักอยู่ข้างหน้าแกนรองในระหว่างการเคลื่อนที่แบบประมาณค่าของแกนทั้งสอง สำหรับเครื่องมือกลที่ใช้งานมานานหลายปี ขั้นตอนแรกคือการตรวจสอบโครงสร้างทางกลของเพลาอินเทอร์โพเลตของเครื่องมือกล ว่าอุปกรณ์ส่งกำลังหลวมหรือไม่ และการสึกหรอรุนแรงหรือไม่ ตรวจสอบการขันสกรูและแบริ่งล่วงหน้าให้แน่นเพื่อปรับระยะห่าง และชดเชยระยะห่างย้อนกลับ หลังจากขจัดปัญหาข้างต้นแล้ว จำเป็นต้องปรับเกนของเพลาการประมาณค่าทั้งสองเพื่อให้แน่ใจว่าพารามิเตอร์การเร่งความเร็ว MD32300 และอัตราขยายของวงแหวนตำแหน่ง MD32200 ของเพลาการประมาณค่าทั้งสองนั้นสอดคล้องกัน
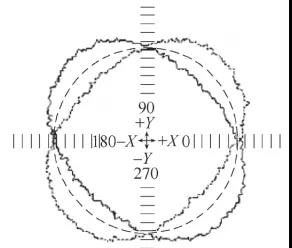 รูปที่ 5: อัตราขยายที่ไม่สอดคล้องกันทำให้เกิดวงรี
สี่
กระโดดถอยหลัง
การกระโดดถอยหลังหมายถึงเมื่อแกนของเครื่องมือกลเคลื่อนที่ไปในทิศทางตรงกันข้าม และแกนจะเร่งความเร็วจากความเร็วลบไปเป็นความเร็วบวก เมื่อความเร็วของแกนผ่าน 0 สถานะของแรงเสียดทานจะเปลี่ยนจากแรงเสียดทานสถิตเป็นแรงเสียดทานแบบไดนามิก แรงที่ต้องการมีมากกว่าการเคลื่อนที่ปกติ ทำให้เกิดการหยุดชั่วคราวแบบหนืดในระยะสั้นที่ตำแหน่งถอยหลังเนื่องจากการเปลี่ยนแปลงในสถานะของแรงเสียดทาน
(1) อิทธิพลของ Reverse Jump Error ต่อข้อผิดพลาดความกลม ในกระบวนการกัดของ Machining Center เมื่อเพลาอยู่เลยควอแดรนท์ ทิศทางของความเร็วเพลาจะเปลี่ยนไป เพลาเริ่มจากความเร็วเป็นศูนย์ และสถานะแรงเสียดทานจะเปลี่ยนไป ส่งผลให้มีการกระโดดถอยหลังอย่างหลีกเลี่ยงไม่ได้ เมื่อหนึ่งในสองแกนการประมาณค่าถึงค่าสูงสุดในขณะที่ความเร็วของแกนอื่นคือ 0 จะเกิดความเมื่อยล้าช่วงสั้นๆ ส่งผลให้เกิดข้อผิดพลาดของรูปร่าง ดังแสดงในรูปที่ 6 วงกลมมีมุมแหลมสี่มุมที่จตุภาค ซึ่งเป็นข้อผิดพลาดในการกระโดดย้อนกลับที่เกิดจากแรงเสียดทานสถิต
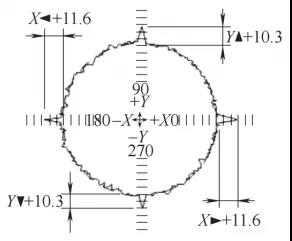 รูปที่ 6 ข้อผิดพลาดความกลมที่เกิดจากข้อผิดพลาดการข้ามกลับ
(2) วิธีการปรับสำหรับการกระโดดแบบย้อนกลับมีสาเหตุหลักมาจากการเปลี่ยนแปลงสถานะแรงเสียดทาน ดังนั้นเมื่อเกิดการกระโดดถอยหลัง ควรเพิ่มการชดเชยแรงเสียดทานให้กับเพลาการประมาณค่า ในระบบ CNC ของ Siemens การชดเชยแรงเสียดทานถูกกำหนดโดยค่าการชดเชยแรงเสียดทาน MD32520 และค่าคงที่เวลาชดเชยแรงเสียดทาน MD32540
For the adjustment of reverse jump, first set MD32500=1 (effective friction compensation), and then adjust the friction compensation value MD32520 and friction compensation time constant MD32540 corresponding to the jump axis. The size of the two parameter values can be adjusted according to Figure 7, and the impact on the quadrant point can be eliminated until the sharp point is crossed. It should be noted that the compensation value set should not be too large. When MD32520>150mm/min and MD32540>0.015 วินาที จำเป็นต้องตรวจสอบก่อนว่าระบบส่งกำลังแบบกลไกดีหรือไม่ อัตราขยายของลูปความเร็วและเวลาในการรวมมีความสมเหตุสมผลหรือไม่ การชดเชยแรงเสียดทานสถิตที่มากเกินไปอาจส่งผลเสียต่อคุณภาพพื้นผิว
 รูปที่ 7 การอ้างอิงการชดเชยแรงเสียดทาน
ห้า
บทส่งท้าย
เครื่องมือกล CNC เป็นระบบออร์แกนิกที่สมบูรณ์ และการควบคุมระบบเครื่องกล ไฟฟ้า และระบบไฮดรอลิกนั้นเชื่อมโยงถึงกันและมีอิทธิพลซึ่งกันและกัน ดังนั้น เมื่อวิเคราะห์และแก้ไขปัจจัยที่ส่งผลต่อความคลาดเคลื่อนของความกลม ควรมีแนวคิดและประสบการณ์โดยรวม และควรทำการตรวจจับ วิเคราะห์ และวินิจฉัยในหลายแง่มุมจนกว่าจะระบุสาเหตุที่แท้จริงของความผิดปกติได้


