คำอธิบายโดยละเอียดของจุดควบคุมหลักสามจุดของการแปลงเซอร์โว สเต็ปเปอร์ และความถี่!
ส่วนควบคุมการเคลื่อนที่รอบนอกของหุ่นยนต์อุตสาหกรรมส่วนใหญ่ประกอบด้วยสามส่วน: การควบคุมเซอร์โว การควบคุมสเต็ปเปอร์ และการควบคุมการแปลงความถี่ มาตอบจุดควบคุมเหล่านี้ทีละจุด
การควบคุมเซอร์โว
1 หลักการทำงานของเซอร์โวมอเตอร์ AC
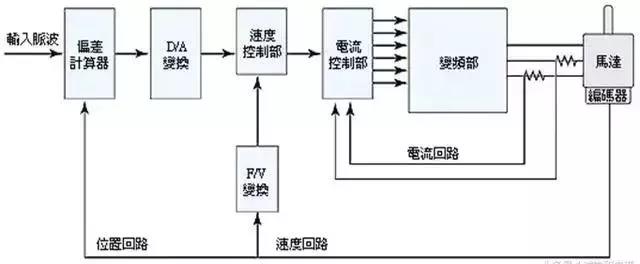
โรเตอร์ภายในเซอร์โวมอเตอร์เป็นแม่เหล็กถาวร และไฟฟ้าสามเฟส U/V/W ที่ควบคุมโดยไดรเวอร์จะก่อให้เกิดสนามแม่เหล็กไฟฟ้า โรเตอร์หมุนภายใต้การกระทำของสนามแม่เหล็กนี้ ในเวลาเดียวกัน ตัวเข้ารหัสในตัวของมอเตอร์จะส่งสัญญาณตอบกลับไปยังไดรเวอร์ และไดรเวอร์จะเปรียบเทียบค่าป้อนกลับกับค่าเป้าหมายเพื่อปรับมุมการหมุนของโรเตอร์ ความแม่นยำของเซอร์โวมอเตอร์ถูกกำหนดโดยความแม่นยำของตัวเข้ารหัส (จำนวนบรรทัด)
2 องค์ประกอบและการจำแนกประเภทของระบบเซอร์โว
องค์ประกอบ:
ระบบเซอร์โวเป็นคำทั่วไปสำหรับระบบควบคุมที่ใช้ตำแหน่งและมุมเป็นตัวแปรควบคุม ระบบที่เกี่ยวข้องกับตำแหน่งและมุม เช่น ความเร็ว ความเร็วเชิงมุม ความเร่ง และแรง จะรวมอยู่ในระบบเซอร์โวด้วย
การจัดหมวดหมู่:
1. จำแนกตามโครงสร้างการควบคุม: open-loop และ Closed-loop
2. จำแนกตามส่วนประกอบการขับขี่:
ก. ระบบเซอร์โวมอเตอร์สเต็ปเปอร์
ข. ระบบเซอร์โวมอเตอร์กระแสตรง
ค. ระบบเซอร์โวมอเตอร์ AC
3 ลักษณะของเซอร์โวมอเตอร์ (AC)
1 ความแม่นยำของตำแหน่งสูง เซอร์โวมอเตอร์ธรรมดาสามารถเข้าถึง 0.036 องศา
2 เวลาตอบสนองที่รวดเร็ว
3 การควบคุมสะดวกและยืดหยุ่น และระบบควบคุมใช้งานง่าย
4 มีหลายรุ่นให้เลือก และประเภทต่างๆ สามารถเลือกได้ตามสภาพแวดล้อมการใช้งานที่แตกต่างกัน
5 ให้การควบคุมแบบวงปิดเต็มรูปแบบ ซึ่งสามารถตรวจสอบสถานะการทำงานได้ทันเวลา และทำการปรับเปลี่ยนและเปลี่ยนแปลงที่เหมาะสม
4 โครงสร้างระบบเซอร์โว
5 ขั้นตอนการเลือกสำหรับการควบคุมเซอร์โว
1. กำหนดข้อกำหนดทางกล น้ำหนัก ความแข็งแกร่ง และพารามิเตอร์อื่นๆ
2. ยืนยันพารามิเตอร์การดำเนินการ เช่น ความเร็วในการเคลื่อนที่ ระยะชัก เวลาเร่งความเร็วและการลดความเร็ว รอบ ความแม่นยำ ฯลฯ
3. เลือกความเฉื่อยของมอเตอร์ ความเฉื่อยของโหลด ความเฉื่อยในการแปลงแกนมอเตอร์ และความเฉื่อยของโรเตอร์
4. เลือกความเร็วการหมุนของมอเตอร์
5. เลือกพิกัดแรงบิดของมอเตอร์ โหลดแรงบิด แรงบิดเร่งความเร็วและลดความเร็ว แรงบิดสูงสุดทันที และแรงบิดจริง
6. เลือกความละเอียดตำแหน่งทางกลของมอเตอร์
7. เลือกรุ่นมอเตอร์ตามข้างต้น
6, การประยุกต์ใช้การควบคุมเซอร์โว

การควบคุมขั้นตอน
1 หลักการทำงานของสเต็ปเปอร์มอเตอร์
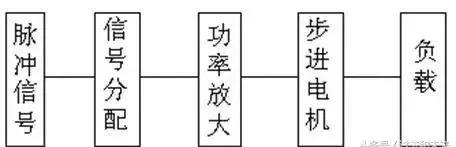
สเต็ปเปอร์มอเตอร์เป็นตัวกระตุ้นที่แปลงพัลส์ไฟฟ้าเป็นการกระจัดเชิงมุม เมื่อสเต็ปเปอร์ไดรเวอร์ได้รับสัญญาณพัลส์ มันจะขับเคลื่อนสเต็ปเปอร์มอเตอร์ให้หมุนมุมคงที่ (เรียกว่า "มุมสเต็ป") ในทิศทางที่กำหนด และการหมุนจะดำเนินไปทีละขั้นตอนที่มุมคงที่ การกระจัดเชิงมุมสามารถควบคุมได้โดยการควบคุมจำนวนพัลส์เพื่อให้ได้ตำแหน่งที่แม่นยำ ในเวลาเดียวกัน ความเร็วและความเร่งของการหมุนมอเตอร์สามารถควบคุมได้โดยการควบคุมความถี่พัลส์ จึงบรรลุเป้าหมายของการควบคุมความเร็ว สเต็ปเปอร์มอเตอร์สามารถใช้เป็นมอเตอร์ชนิดพิเศษเพื่อวัตถุประสงค์ในการควบคุม และมีการใช้กันอย่างแพร่หลายในการควบคุมแบบวงเปิดต่างๆ เนื่องจากไม่มีข้อผิดพลาดสะสม (ความแม่นยำ 100%)
2 การจำแนกประเภทของสเต็ปเปอร์มอเตอร์
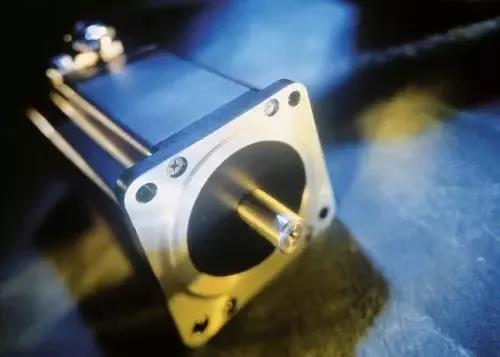
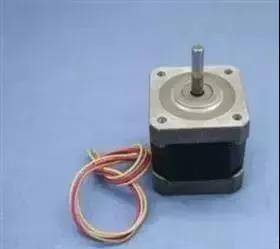
สเต็ปเปอร์มอเตอร์ที่ใช้กันทั่วไปในปัจจุบัน ได้แก่ รีแอคทีฟสเต็ปเปอร์มอเตอร์ (VR), สเต็ปเปอร์มอเตอร์แม่เหล็กถาวร (PM), สเต็ปเปอร์มอเตอร์ไฮบริด (HB) และสเต็ปเปอร์มอเตอร์เฟสเดียว
สเต็ปเปอร์มอเตอร์แม่เหล็กถาวรโดยทั่วไปเป็นแบบสองเฟส มีแรงบิดและปริมาตรน้อย และมีมุมสเต็ปโดยทั่วไป 7.5 องศาหรือ 15 องศา
โดยทั่วไปแล้วสเต็ปเปอร์มอเตอร์ปฏิกิริยาจะเป็นแบบสามเฟสและสามารถให้แรงบิดเอาท์พุตสูงได้ โดยทั่วไปมุมสเต็ปเปอร์จะอยู่ที่ 1.5 องศา แต่ทั้งเสียงและการสั่นสะเทือนมีความสำคัญ วงจรแม่เหล็กของโรเตอร์ของสเต็ปเปอร์มอเตอร์แบบรีแอกทีฟทำจากวัสดุแม่เหล็กอ่อน และมีขดลวดกระตุ้นหลายเฟสบนสเตเตอร์ ซึ่งสร้างแรงบิดโดยใช้การเปลี่ยนแปลงของค่าการนำไฟฟ้าของแม่เหล็ก
ไฮบริดสเต็ปเปอร์มอเตอร์หมายถึงการผสมผสานระหว่างข้อดีของแม่เหล็กถาวรและมอเตอร์ปฏิกิริยา แบ่งออกเป็นสองเฟสและห้าเฟส: มุมขั้นของทั้งสองเฟสโดยทั่วไปคือ 1.8 องศา ในขณะที่มุมขั้นของทั้งห้าเฟสโดยทั่วไปคือ 0.72 องศา สเต็ปเปอร์มอเตอร์ประเภทนี้ใช้กันอย่างแพร่หลายที่สุด
3 ระบบสเต็ปเปอร์มอเตอร์
1. คำศัพท์เฉพาะสำหรับตัวบ่งชี้คงที่ของสเต็ปเปอร์มอเตอร์
ก. หมายเลขเฟส: จำนวนคู่ของขดลวดกระตุ้นที่สร้างสนามแม่เหล็ก N และ S ที่แตกต่างกัน โดยทั่วไปแสดงด้วยจำนวนจังหวะ mb: จำนวนของพัลส์หรือสถานะการนำไฟฟ้าที่จำเป็นต่อการเปลี่ยนแปลงสนามแม่เหล็กตามระยะจะแสดงด้วย n หรืออ้างอิงถึงจำนวนพัลส์ที่จำเป็นสำหรับมอเตอร์ในการหมุนผ่านมุมพิทช์ของฟัน
ค. มุมสเต็ป: สอดคล้องกับสัญญาณพัลส์ มุมของการหมุนโรเตอร์ของมอเตอร์จะถูกเลื่อน θ เป็นตัวแทน
ง. แรงบิดในการกำหนดตำแหน่ง: แรงบิดในการล็อคของโรเตอร์มอเตอร์เองเมื่อไม่ได้เปิดมอเตอร์ (เกิดจากฮาร์โมนิคในรูปร่างฟันของสนามแม่เหล็กและข้อผิดพลาดทางกล)
จ. แรงบิดคงที่: แรงบิดในการล็อคของเพลามอเตอร์เมื่อมอเตอร์ไม่หมุนภายใต้การกระทำทางไฟฟ้าสถิตที่กำหนด
2. ตัวบ่งชี้แบบไดนามิกและคำศัพท์เฉพาะของสเต็ปเปอร์มอเตอร์
ก. ความแม่นยำของมุมสเต็ป: ข้อผิดพลาดระหว่างค่าจริงและค่าทางทฤษฎีของมุมสเต็ปสำหรับการหมุนแต่ละครั้งของสเต็ปเปอร์มอเตอร์
ข. การสูญเสียขั้นตอน: จำนวนขั้นตอนที่มอเตอร์ดำเนินการระหว่างการทำงาน ซึ่งไม่เท่ากับจำนวนขั้นตอนทางทฤษฎี เรียกว่าก้าวพลาด..
ค. มุมที่ไม่ตรง: มุมที่แกนฟันของโรเตอร์ถูกชดเชยจากแกนฟันของสเตเตอร์
ง. ความถี่เริ่มต้นขณะไม่มีโหลดสูงสุด: ความถี่สูงสุดที่มอเตอร์สามารถสตาร์ทได้โดยตรงโดยไม่มีโหลดภายใต้รูปแบบการขับขี่ แรงดันไฟฟ้า และกระแสที่กำหนด
จ. ความถี่การทำงานขณะไม่มีโหลดสูงสุด: ความถี่ความเร็วสูงสุดของมอเตอร์ที่ไม่มีโหลดภายใต้รูปแบบการขับขี่ แรงดันไฟฟ้า และกระแสที่กำหนด
ฉ. ลักษณะความถี่แรงบิดในการทำงาน: เส้นโค้งของความสัมพันธ์ระหว่างแรงบิดเอาต์พุตและความถี่ที่วัดโดยมอเตอร์ระหว่างการทำงานภายใต้เงื่อนไขการทดสอบบางอย่างเรียกว่าลักษณะความถี่แรงบิดในการทำงาน
4, การเลือกสเต็ปเปอร์มอเตอร์
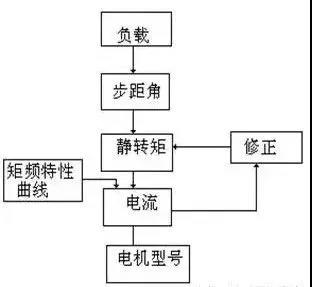
1. การเลือกมุมสเต็ป: มุมสเต็ปของมอเตอร์ขึ้นอยู่กับข้อกำหนดของความแม่นยำในการโหลด
2. การเลือกแรงบิดสถิต: การเลือกแรงบิดสถิตจะขึ้นอยู่กับภาระการทำงานของมอเตอร์ โดยทั่วไป แรงบิดคงที่ควรอยู่ภายใน 2-3 เท่าของภาระแรงเสียดทาน
3. การเลือกกระแส: เนื่องจากพารามิเตอร์กระแสที่แตกต่างกันลักษณะการทำงานจึงแตกต่างกันอย่างมาก กระแสไฟฟ้าของมอเตอร์สามารถกำหนดได้จากเส้นโค้งคุณลักษณะความถี่แรงบิด
5 ลักษณะบางอย่างของสเต็ปเปอร์มอเตอร์
1. ความแม่นยำของสเต็ปเปอร์มอเตอร์ทั่วไปคือ 3-5% ของมุมสเต็ปและไม่สะสม
อุณหภูมิสูงสุดที่อนุญาตบนพื้นผิวของสเต็ปเปอร์มอเตอร์โดยทั่วไปจะสูงกว่า 130 องศาเซลเซียส
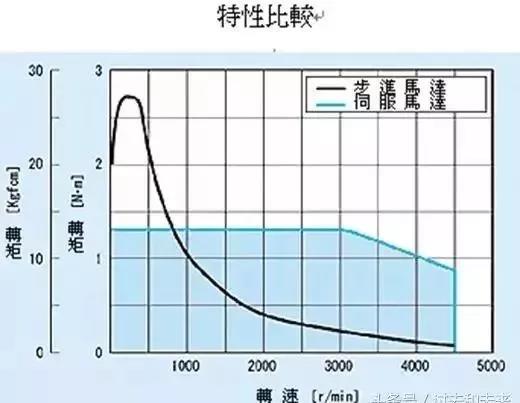
แรงบิดของสเต็ปเปอร์มอเตอร์จะลดลงเมื่อความเร็วเพิ่มขึ้น
4. สเต็ปเปอร์มอเตอร์สามารถทำงานได้ตามปกติที่ความเร็วต่ำ แต่ถ้าเกินความเร็วที่กำหนด จะไม่สามารถสตาร์ทได้และมีเสียงผิวปากตามมาด้วย
5. ควรใช้สเต็ปเปอร์มอเตอร์ในสถานการณ์ความเร็วต่ำ - ความเร็วไม่ควรเกิน 1,000 รอบต่อนาที

VI การเปรียบเทียบประสิทธิภาพระหว่างมอเตอร์สองประเภท
1. ความแม่นยำในการควบคุมที่แตกต่างกัน
มุมขั้นของสเต็ปเปอร์มอเตอร์ไฮบริดห้าเฟสโดยทั่วไปคือ {{0}}.72 องศาและ 0.36 องศา ความแม่นยำในการควบคุมของเซอร์โวมอเตอร์ AC รับประกันโดยตัวเข้ารหัสแบบโรตารีที่ปลายด้านหลังของเพลามอเตอร์ สำหรับมอเตอร์ที่มีตัวเข้ารหัสไลน์ 2500 มาตรฐาน ความเทียบเท่าพัลส์ของมันคือ 360 องศา /10000=0.036 องศา และความแม่นยำของเซอร์โวมอเตอร์จะสูงกว่าสเต็ปเปอร์มอเตอร์
2. ลักษณะความถี่ต่ำที่แตกต่างกัน
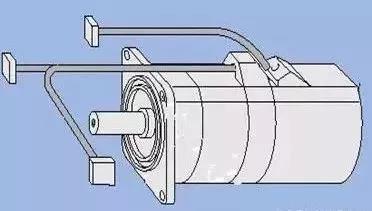
สเต็ปเปอร์มอเตอร์มีแนวโน้มที่จะเกิดการสั่นสะเทือนความถี่ต่ำที่ความเร็วต่ำ เซอร์โวมอเตอร์ AC ทำงานได้อย่างราบรื่นมาก และไม่มีการสั่นสะเทือนแม้ที่ความเร็วต่ำ
3. ความสามารถในการโอเวอร์โหลดที่แตกต่างกัน
โดยทั่วไปสเต็ปเปอร์มอเตอร์ไม่มีความจุเกิน เซอร์โวมอเตอร์ AC มีความสามารถในการโอเวอร์โหลดสูง
4. ประสิทธิภาพการดำเนินงานที่แตกต่างกัน
การควบคุมสเต็ปเปอร์มอเตอร์เป็นการควบคุมแบบวงเปิด หากความถี่สตาร์ทสูงเกินไปหรือโหลดมากเกินไป อาจเกิดการสูญเสียสเต็ปหรือโรเตอร์อุดตันได้ง่าย หากใช้ความเร็วสูงเกินไปเมื่อหยุด อาจทำให้เกิดการโอเวอร์ช็อตได้ง่าย ระบบขับเคลื่อนเซอร์โว AC เป็นการควบคุมแบบวงปิด และไดรเวอร์สามารถสุ่มตัวอย่างสัญญาณป้อนกลับของตัวเข้ารหัสมอเตอร์ได้โดยตรง โครงสร้างภายในของตำแหน่งและลูปความเร็วโดยทั่วไปไม่ทำให้สเต็ปเปอร์มอเตอร์สูญเสียหรือเกินจำนวนขั้น และประสิทธิภาพการควบคุมมีความน่าเชื่อถือมากขึ้น
5. ประสิทธิภาพการตอบสนองความเร็วที่แตกต่างกัน
สเต็ปเปอร์มอเตอร์ใช้เวลา 200-400 มิลลิวินาทีในการเร่งความเร็วจากหยุดนิ่งเป็นความเร็วในการทำงาน (โดยปกติหลายร้อยรอบต่อนาที) ประสิทธิภาพการเร่งความเร็วของระบบเซอร์โว AC นั้นดี ยกตัวอย่างเซอร์โวมอเตอร์ AC ของ Panasonic MSMA 400W โดยใช้เวลาเพียงไม่กี่วินาทีในการเร่งความเร็วจากแบบคงที่เป็นความเร็วพิกัด 3000RPM และสามารถใช้ในสถานการณ์ควบคุมที่ต้องหยุดสตาร์ทอย่างรวดเร็ว
6. ลักษณะความถี่แรงบิดที่แตกต่างกัน
แรงบิดเอาท์พุตของสเต็ปเปอร์มอเตอร์จะลดลงตามความเร็วที่เพิ่มขึ้น และลดลงอย่างรวดเร็วที่ความเร็วที่สูงขึ้น เซอร์โวมอเตอร์กระแสสลับส่งแรงบิดคงที่
โดยสรุป ระบบเซอร์โว AC มีประสิทธิภาพเหนือกว่าสเต็ปเปอร์มอเตอร์ในด้านประสิทธิภาพหลายประการ แต่ในบางสถานการณ์ที่มีความต้องการต่ำ สเต็ปเปอร์มอเตอร์มักถูกใช้เป็นมอเตอร์บริหาร ดังนั้นในกระบวนการออกแบบระบบควบคุม จึงควรพิจารณาปัจจัยหลายประการ เช่น ข้อกำหนดในการควบคุมและต้นทุนอย่างครอบคลุม และเลือกมอเตอร์ควบคุมที่เหมาะสม
การควบคุมความถี่ตัวแปร
1 ความรู้เบื้องต้นเกี่ยวกับเจนเนอรัลมอเตอร์ส
มอเตอร์ AC กรงกระรอกสามเฟสเป็นมอเตอร์เหนี่ยวนำที่พบมากที่สุดและมีโครงสร้างและลักษณะดังนี้:
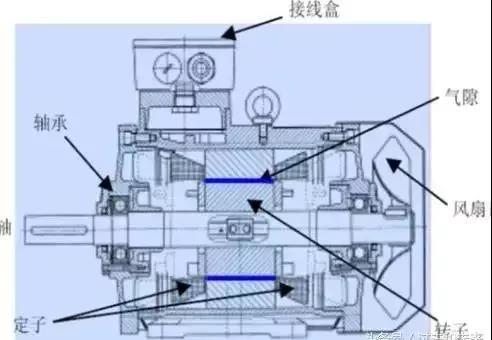
感应电机的构造示意图
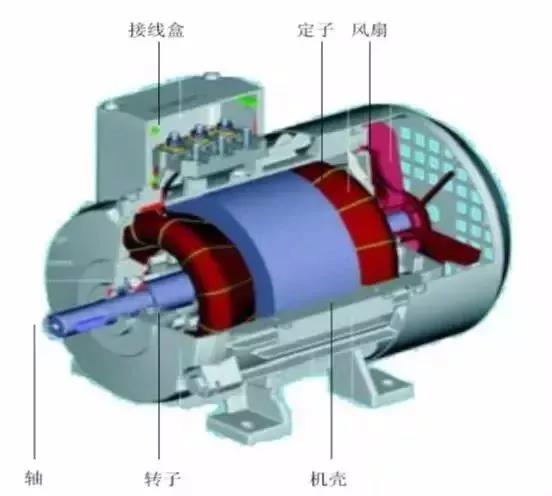
แผนผังของโครงสร้างมอเตอร์
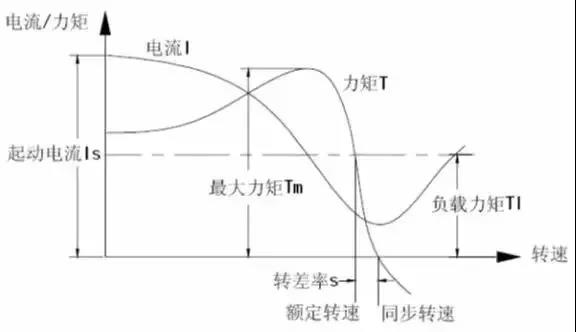
2 หลักการและองค์ประกอบของตัวแปลงความถี่
ตัวแปลงความถี่เป็นอุปกรณ์ควบคุมที่สามารถเปลี่ยนความเร็วของมอเตอร์ AC ได้อย่างง่ายดายและอิสระ วิธีการเปลี่ยนความเร็วของมอเตอร์กระแสสลับมีดังนี้
ตัวแปลงความถี่บรรลุการควบคุมความเร็วโดยการเปลี่ยนความถี่ของแหล่งจ่ายไฟของมอเตอร์ AC:
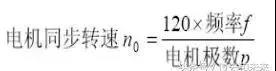
变频器的构成如下:
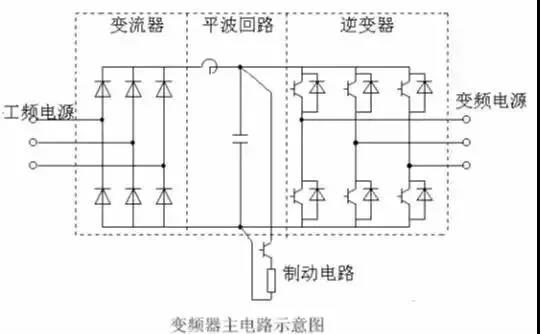
1. ตัวแปลง (วงจรเรียงกระแส)
วงจรเรียงกระแสบริดจ์ไดโอดถูกนำมาใช้กันอย่างแพร่หลาย ดังแสดงในรูปที่ 1 ซึ่งแปลงแหล่งจ่ายไฟความถี่พลังงานเป็นแหล่งจ่ายไฟ DC อินเวอร์เตอร์ทรานซิสเตอร์สองชุดยังสามารถใช้เพื่อสร้างอินเวอร์เตอร์แบบพลิกกลับได้ ซึ่งสามารถดำเนินการสร้างใหม่ได้เนื่องจากทิศทางพลังงานแบบพลิกกลับได้
2. วงจรคลื่นแบน
ในแรงดันไฟฟ้ากระแสตรงที่เรียงกระแสของวงจรเรียงกระแส จะมีแรงดันไฟฟ้าเป็นจังหวะเป็น 6 เท่าของความถี่ของแหล่งจ่ายไฟ และกระแสไฟฟ้าเป็นจังหวะที่สร้างโดยอินเวอร์เตอร์ยังทำให้เกิดการเปลี่ยนแปลงในแรงดันไฟฟ้ากระแสตรงด้วย เพื่อลดความผันผวนของแรงดันไฟฟ้า ตัวเหนี่ยวนำและตัวเก็บประจุจะถูกนำมาใช้เพื่อดูดซับแรงดันไฟฟ้าแบบพัลซิ่ง (กระแสไฟฟ้า) เมื่อความจุของอุปกรณ์น้อย หากมีส่วนต่างในส่วนประกอบที่ประกอบด้วยแหล่งจ่ายไฟและวงจรหลัก การเหนี่ยวนำสามารถละเว้นได้ และสามารถใช้วงจรคลื่นแบนธรรมดาได้
3. อินเวอร์เตอร์
อินเวอร์เตอร์จะแปลงไฟ DC เป็นไฟ AC ที่ความถี่ที่ต้องการ ต่างจากวงจรเรียงกระแสตรง ทำให้อุปกรณ์สวิตชิ่ง 6 เครื่องดำเนินการและปิดตามเวลาที่กำหนดไว้ล่วงหน้า ส่งผลให้ได้เอาต์พุต AC แบบเฟส 3-
4. วงจรเบรก
เมื่อใช้มอเตอร์แบบอะซิงโครนัสในพื้นที่เบรกแบบจ่ายพลังงานใหม่ (ที่มีอัตราการสลิปเป็นลบ) พลังงานที่สร้างใหม่จะถูกเก็บไว้ในตัวเก็บประจุวงจรคลื่นแบน ส่งผลให้แรงดันไฟฟ้ากระแสตรงเพิ่มขึ้น โดยทั่วไป พลังงานที่สะสมโดยความเฉื่อยของระบบกลไก (รวมถึงมอเตอร์ไฟฟ้า) จะมีค่ามากกว่าพลังงานที่สะสมโดยตัวเก็บประจุ เมื่อจำเป็นต้องเบรกอย่างรวดเร็ว สามารถใช้อินเวอร์เตอร์แบบพลิกกลับได้เพื่อป้อนกลับไปยังแหล่งจ่ายไฟหรือตั้งค่าวงจรเบรก (สวิตช์และตัวต้านทาน) เพื่อใช้พลังงานที่สร้างใหม่ เพื่อป้องกันไม่ให้แรงดันไฟฟ้าของวงจร DC เพิ่มขึ้น
3 วัตถุประสงค์และวัตถุประสงค์ของตัวแปลงความถี่
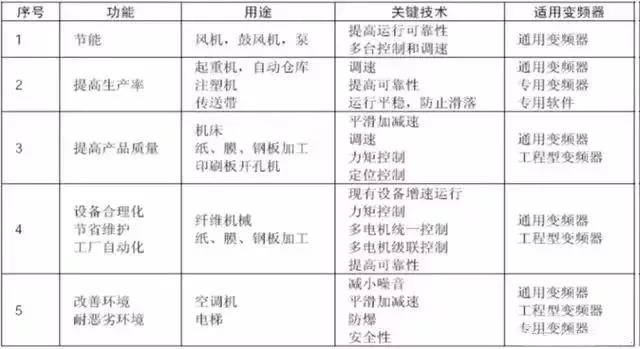
ไดรฟ์แบบปรับความเร็วได้ประกอบด้วยตัวแปลงความถี่และมอเตอร์ AC เรียกว่าไดรฟ์ตัวแปลงความถี่ และวัตถุประสงค์ในการใช้งานมีดังนี้ อาจมีความสัมพันธ์กันระหว่างกัน แต่จริงๆ แล้วไม่มีการจำแนกประเภทที่ชัดเจน ตารางนี้ใช้สำหรับการอ้างอิงเท่านั้น